




X線検査システムは一つのデータ取得チェーンとして動作する
一般的なデジタルX線検査システムは、X線源 → 検査対象 → ディテクタ → 読み出し → デジタルデータ → 画像取得ソフトウェア → 画像処理 / 検査、という流れで理解できます。
これらの要素は独立して動作するわけではありません。ディテクタが高いラインレートに対応していても、コンベアの動きや取得タイミングが一定でなければ、搬送方向のサンプリング間隔が不均一になることがあります。
逆に、ソフトウェア処理が高速でも、ディテクタインターフェースやデータ転送経路に十分な帯域がなければ、連続取得を維持できません。
そのため、システム設計ではディテクタ仕様だけでなく、ジオメトリ → モーション → タイミング → データ → ソフトウェアが一つのデータ取得チェーンとして連携しているかを確認する必要があります。リニアディテクタアレイを使用するX線画像システムでは、外部信号で取得を開始し、ディテクタの各ラインを繰り返し読み出してデータマトリクスを構成する方式もあります。
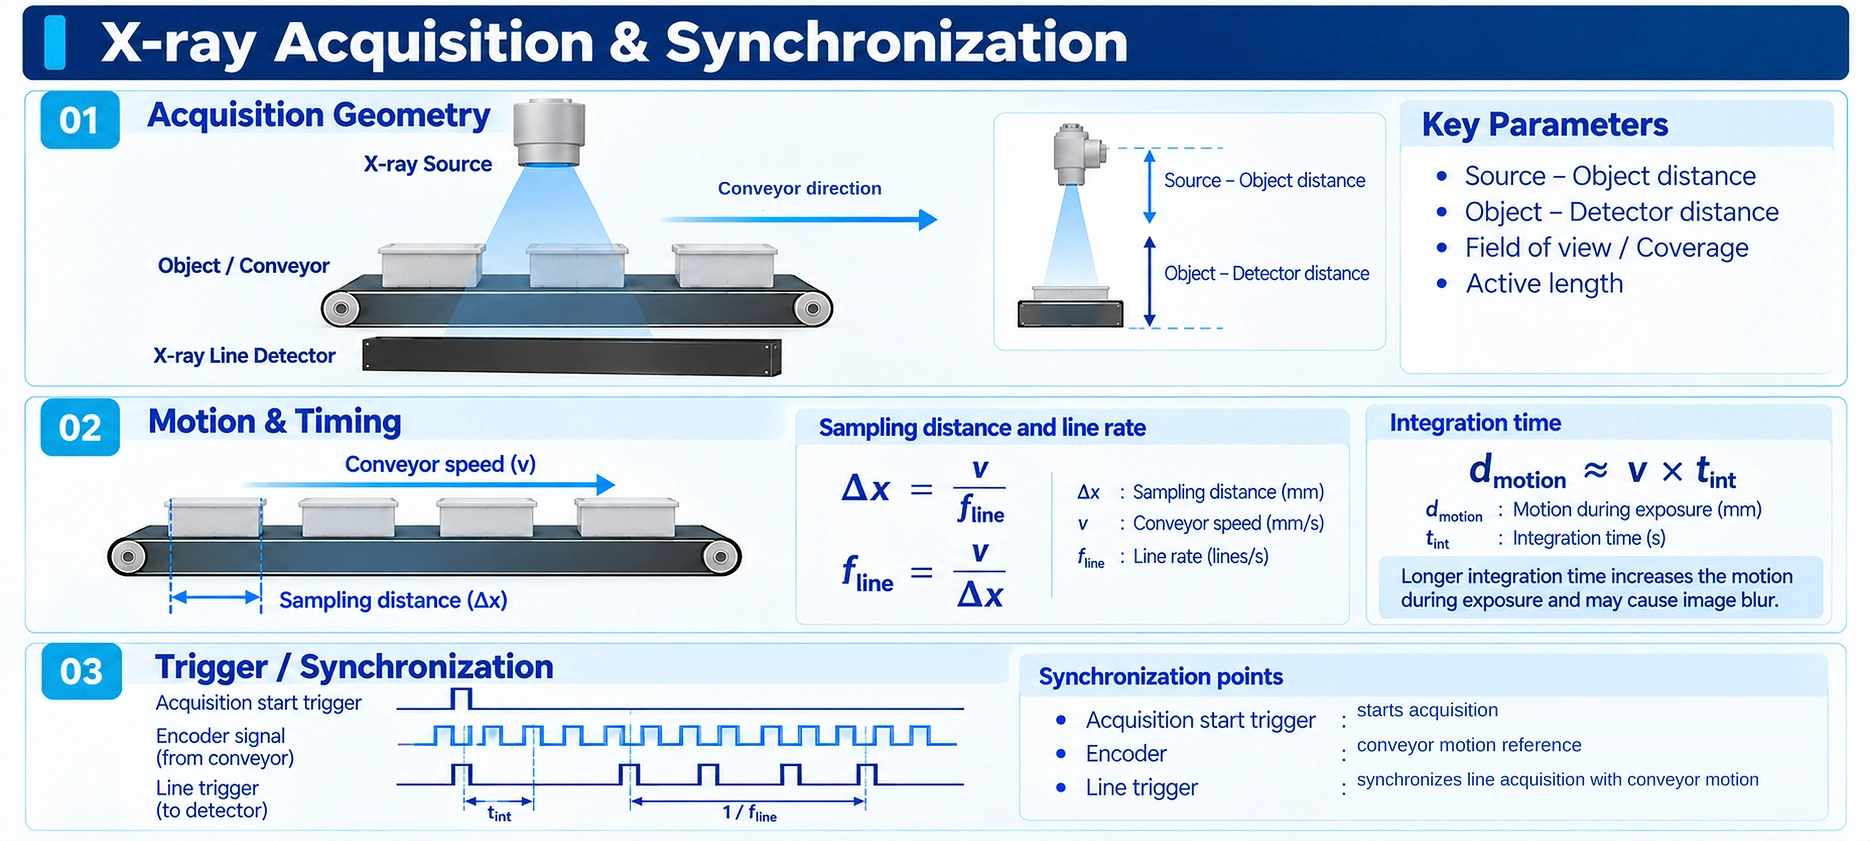
ジオメトリ — X線源、検査対象、ディテクタの位置関係が画像に影響する
得られるX線画像は、X線源、検査対象、ディテクタの相対的な位置関係によって影響を受けます。主なジオメトリ要素には、X線源–ディテクタ間距離(Source-to-Detector Distance)、検査対象–ディテクタ間距離(Object-to-Detector Distance)、X線ビームのカバレッジ、ディテクタの有効領域または有効長、X線源の焦点サイズ、検査対象の位置などがあります。
必要な領域全体をX線ビームが十分にカバーしていない場合、画像の一部で信号が不足したり、必要な検査幅を完全にカバーできないことがあります。
検査対象とディテクタの距離は、X線源の配置とともに、拡大率や幾何学的不鮮明さにも影響します。したがって、最終的な空間分解能はディテクタのピクセルピッチだけで決まるものではありません。
システム設計では、検査幅 → X線源のビームカバレッジ → ディテクタの有効長 → X線源 / 検査対象 / ディテクタの配置をまとめて確認することが重要です。ディテクタの有効長が十分でも、ビームカバレッジや設置ジオメトリが合っていなければ、検査幅全体を有効に使用することはできません。
トリガと同期 — いつデータを取得するか?
デジタルディテクタは内部タイミングに従ってデータを取得することも、外部機器からの信号に合わせて取得タイミングを同期することもできます。
内部トリガでは、ディテクタまたは画像取得システムが生成するタイミングに従って取得します。外部トリガでは、外部機器から入力されるトリガ信号に合わせて取得開始または取得タイミングを同期します。
外部トリガは、画像取得のタイミングをX線源、コンベア、モーションコントローラ、その他のシステムコントローラと連携させる必要がある場合に使用できます。ただしラインディテクタシステムでは、取得を開始するトリガと、各ラインを取得するタイミングを区別することが重要です。
システム構成によっては、エンコーダまたはモーション信号を使用して、各ラインの取得を実際の移動距離に対応させることができます。そのため、ラインディテクタシステムでは、検査対象の移動 ↔ トリガ / エンコーダ ↔ ライン取得の関係が重要です。
タイミングが一定でない場合、搬送方向のサンプリング間隔が変化し、生成された画像が伸びたり縮んだりして見えることがあります。
コンベア速度とライン取得条件を整合させる必要がある
Technical Insight 09で説明したように、コンベア速度とラインレートによって搬送方向のサンプリング間隔が決まります。
- Δx
- 搬送方向のサンプリング距離
- v
- コンベア速度
- fline
- ラインレート
コンベア速度とラインレートは同じ時間基準にそろえてください。
逆に、搬送方向で必要なサンプリング距離が分かっていれば、目標コンベア速度に必要なラインレートを計算できます。コンベア速度とラインレートは同じ時間基準にそろえる必要があります。
- fline
- 必要ラインレート
- v
- コンベア速度
- Δx
- 搬送方向の目標サンプリング距離
目標サンプリング距離が分かっていれば、コンベア速度から必要なラインレートを計算できます。
ディテクタ配列方向のサンプリングと、コンベア搬送方向のサンプリングは区別して考える必要があります。ディテクタ配列方向のサンプリングは主にピクセルピッチに関係し、搬送方向のサンプリングはコンベア速度とラインレートの関係によって決まります。
検査対象の速度が変化する場合、一定の空間サンプリングを維持するには取得タイミングもその変化に追従する必要があります。実際のシステムでは、一定時間間隔でラインを取得する方法に加え、エンコーダパルスやモーション信号を用いて取得を移動距離に対応させることがあります。
重要なのは、単位時間あたりに何ライン取得するかだけではなく、各ライン取得が検査対象の実際の移動距離とどれだけ一貫して対応しているかです。この同期は、コンベア速度が変化する生産ラインで特に重要になります。
データインターフェース — 取得データを十分な速度で転送する必要がある
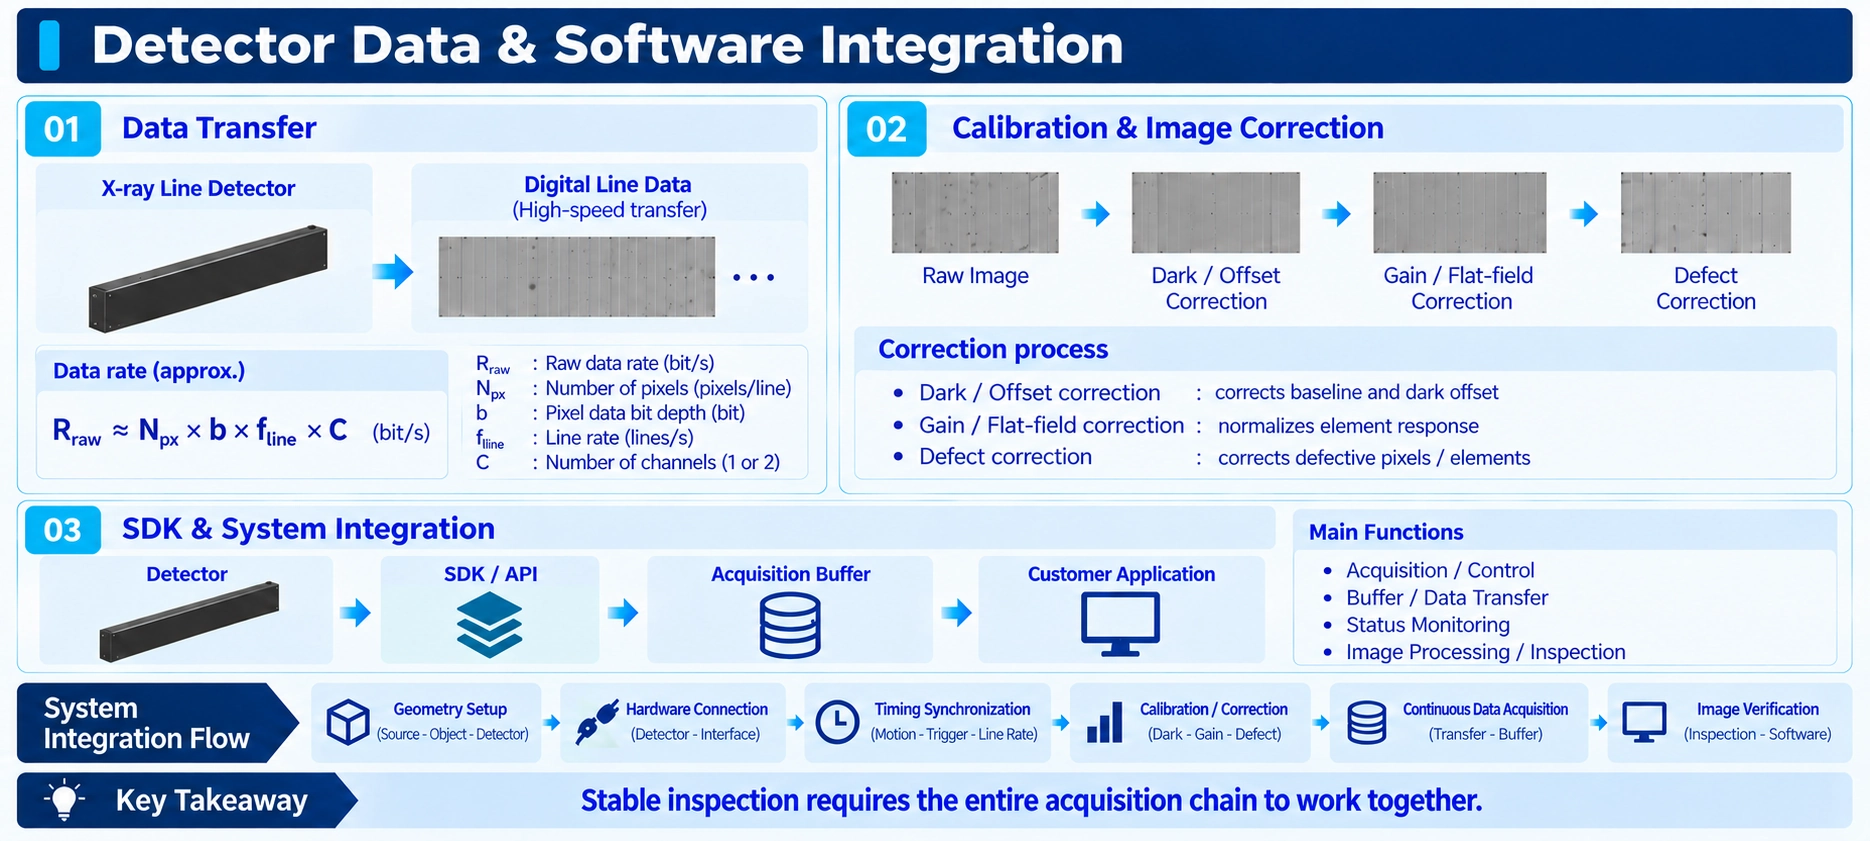
ディテクタで生成されたデータは、画像取得PCまたはコントローラへ連続的に転送する必要があります。必要なRAWデータレートは、1ラインあたりのピクセル数、1ピクセルあたりのデータビット数、ラインレート、同時に取得するデータチャネル数に関係します。
- Rraw
- RAWデータレート
- Npx
- 1ラインあたりのピクセル数
- b
- 1ピクセルあたりのデータビット数
- fline
- ラインレート
- C
- 同時に取得するデータチャネル数
概念的なRAWデータレートであり、プロトコルオーバーヘッド、ヘッダ、パッキング、バッファリングは含みません。
例えば16ビットデータの場合、1ピクセルあたりのRAWデータ量は一般に16ビット = 2バイトとして考えることができます。LEとHEのデータを同時に取得するデュアルエナジーシステムでは、シングルエナジーシステムより高いRAWデータスループットが必要になる場合があります。
実際のデータ転送には、ヘッダ、パケット構造、プロトコルオーバーヘッド、バッファリング、データパッキングなども含まれるため、以下の式は概算です。ピクセル数とビット深度が同じであれば、ラインレートが2倍になると必要なRAWデータスループットも概ね2倍になります。
したがってディテクタインターフェースを評価する際は、単にインターフェースが対応しているかだけでは不十分です。目標とする解像度と取得速度で必要なデータ転送を継続できるかを確認する必要があります。産業用画像システムではUSB、GigE Vision、Camera Linkなどのインターフェースが使用されますが、実際のインターフェースと転送構成はディテクタおよびシステム仕様によって異なります。
キャリブレーションと画像補正もシステム統合の一部
ディテクタの各ピクセルまたは検出素子の応答は、完全に同一ではありません。実際の画像には、ダークオフセット、画素感度のばらつき、X線照射の不均一、ディテクタまたはシンチレータ由来のアーチファクト、欠陥画素や欠陥素子などの影響が生じることがあります。
そのためデジタルX線システムでは、ダーク / オフセット補正、ゲイン / フラットフィールド補正、欠陥補正などのキャリブレーションまたは画像補正処理が使用されます。
重要なのは、キャリブレーション時の基準条件と実際の撮像条件が大きく異なると、最終的な補正結果に影響する可能性があることです。したがってキャリブレーションは、一度だけ行うディテクタ設定ではなく、ディテクタ、X線源、運転条件をまとめて考えるシステムレベルのプロセスとして理解することが重要です。
管電圧、管電流、フィルタ、露光条件、取得レート、ゲインなどの条件が変わる場合は、キャリブレーション条件についても再確認する必要があります。
SDKとソフトウェアがディテクタを実際のシステムにつなぐ
ディテクタハードウェアが正しくデータを生成していても、システムソフトウェアがディテクタを制御し、そのデータを受信できなければ検査装置として使用することはできません。
ディテクタ統合ソフトウェアには、ディテクタ初期化、取得開始 / 停止、露光時間または積分時間の設定、トリガモード設定、ライン / フレームデータ取得、キャリブレーションデータの適用、エラー / 状態監視、データバッファ管理、画像処理ソフトウェアとの連携などの機能が必要になる場合があります。
これらの機能は、ディテクタメーカーが提供するSDK、API、ドライバを通じて実装されることが一般的です。したがってディテクタ選定では、ハードウェア仕様だけでなく、SDKの提供有無、対応する開発環境、取得パラメータやトリガ / タイミング設定の制御、RAWデータへのアクセス、連続取得中のバッファやエラー状態を監視できるかについても確認する必要があります。
この意味でSDKは、単にディテクタデータを表示するためのソフトウェアではありません。ディテクタハードウェアと実際の検査アプリケーションをつなぐ統合レイヤーです。
安定した統合にはシステム全体の検証が必要
ディテクタ単体のテストで正常に動作しても、実際の生産ラインで同じ性能が得られるとは限りません。最終システムでは、ジオメトリ、タイミング、信号、データ、補正、ソフトウェアをまとめて評価する必要があります。
ジオメトリではX線源とディテクタの位置、ビームカバレッジ、検査幅を確認します。タイミングではトリガ、ラインレート、コンベア速度、積分時間を確認します。信号ではX線照射条件、ディテクタ信号、ノイズ、飽和を確認します。データではインターフェース帯域、バッファリング、連続取得を確認します。
補正ではダーク / ゲイン / 欠陥補正を、ソフトウェアではSDK、API、ドライバ、画像処理ソフトウェアとの連携を確認します。実際の生産環境では、1回の画像取得が成功するかだけではなく、目標コンベア速度で長時間にわたり連続してデータを安定取得できるかを確認することが特に重要です。
実用的な検証手順は、Geometry Setup → Hardware Connection → Timing Synchronization → Calibration / Correction → Continuous Data Acquisition → Image Verificationです。各段階を確認した後、システム全体の性能を評価できます。
- ディテクタはX線検査システムを構成する一要素であり、X線源、搬送系、ソフトウェアと連携して動作する必要があります。
- X線源–検査対象–ディテクタのジオメトリは、検査カバレッジと空間分解能に影響します。
- ディテクタ配列方向のサンプリングと、コンベア搬送方向のサンプリングは、それぞれ異なる要因で決まります。
- ラインディテクタシステムでは、コンベアの動きとライン取得の同期が重要です。
- 外部トリガで取得タイミングを外部機器と同期でき、システム構成によってはエンコーダまたはモーション信号を使用して各ライン取得を移動距離に対応させることができます。
- インターフェースは接続可否だけでなく、必要なデータスループットを継続的に処理できるかで評価する必要があります。
- デュアルエナジーシステムでは複数のデータチャネルを取得するため、より高いデータスループットが必要になる場合があります。
- キャリブレーションと画像補正は、ディテクタ単体ではなく実際のX線源と運転条件を考慮する必要があります。
- SDKやAPIは、ディテクタハードウェアと検査ソフトウェアをつなぐ重要な統合レイヤーです。
- 最終的な検査性能は、単一のディテクタ仕様ではなくシステム全体の統合結果によって決まります。
- IAEA — An Introduction to Practical Industrial Tomography Techniques for Non-destructive Testing (NDT), IAEA-TECDOC-1931. リニアディテクタアレイ画像システムにおける外部信号、ディテクタ取得、ラインの繰り返し読み出しによるデータマトリクス構成の参考例。
- Hamamatsu Photonics — X-ray Flat Panel Sensor Instruction Manual for GigE Interface Type. 内部 / 外部トリガおよび取得同期の概念に関する参考資料。
- Hamamatsu Photonics — X-ray Flat Panel Sensor Application Manual. ダーク / シェーディング / 欠陥補正およびキャリブレーション / 基準条件に関する参考資料。
- Allied Vision — Set a line trigger. エンコーダまたは外部信号を用いたLineStartトリガと、移動方向の取得同期に関する参考資料。
- Teledyne DALSA — Sapera LT Vision Software / SDK. 画像取得、カメラ制御、データ転送、SDK統合アーキテクチャに関する参考資料。


