




X-ray 검사 시스템은 하나의 Acquisition Chain입니다
일반적인 Digital X-ray Inspection System은 X-ray Source → Object → Detector → Readout → Digital Data → Acquisition Software → Image Processing / Inspection의 흐름으로 이해할 수 있습니다.
각 구성 요소는 독립적으로 동작하지 않습니다. Detector가 높은 Line Rate를 지원하더라도 Conveyor Motion과 Acquisition Timing이 맞지 않으면 이동 방향의 Sampling 간격이 일정하지 않을 수 있습니다.
반대로 Software가 데이터를 빠르게 처리하더라도 Detector Interface나 Data Transfer 속도가 충분하지 않으면 Continuous Acquisition이 제한될 수 있습니다.
따라서 실제 시스템에서는 단순히 Detector Specification을 확인하는 것에서 끝나는 것이 아니라 Geometry → Motion → Timing → Data → Software가 하나의 Acquisition Chain으로 연결되는지를 검토해야 합니다. Linear Detector Array 기반 X-ray imaging에서도 외부 신호에 의해 acquisition을 시작하고 detector line을 반복적으로 readout하여 data matrix를 구성하는 방식이 사용될 수 있습니다.
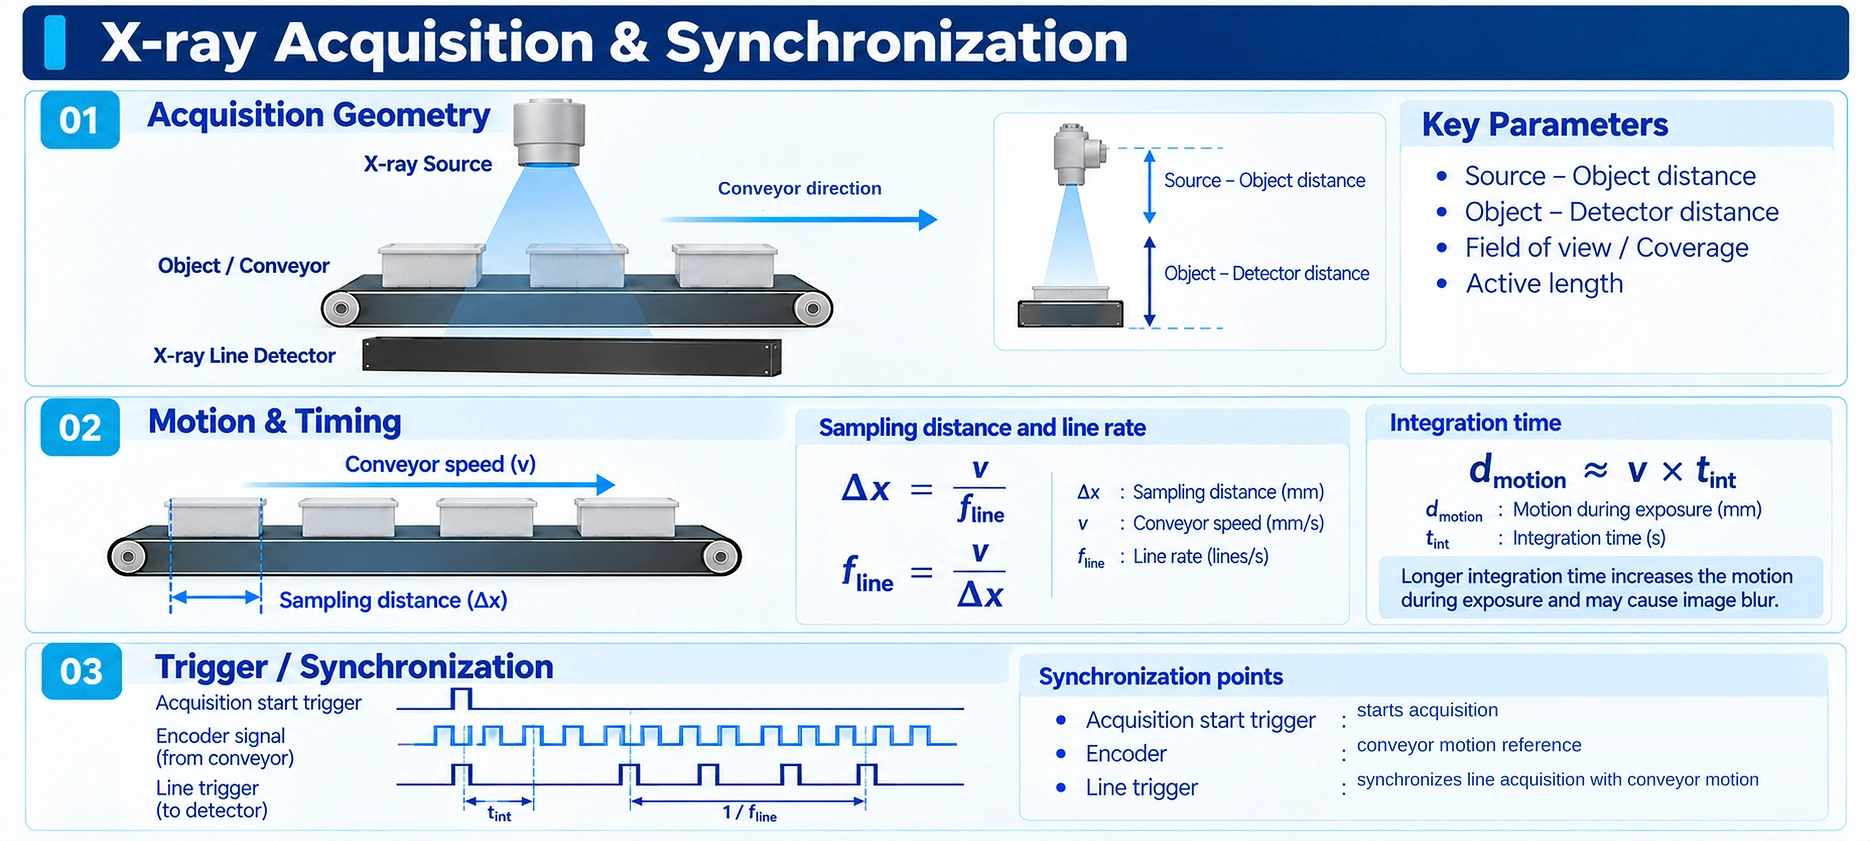
Geometry — Source, Object, Detector의 위치가 영상에 영향을 줍니다
X-ray 영상은 Source와 Object, Detector의 상대적인 위치에 따라 달라집니다. 주요 Geometry 요소에는 Source-to-Detector Distance, Object-to-Detector Distance, X-ray Beam Coverage, Detector Active Area 또는 Active Length, X-ray Source Focal Spot 및 Object Position 등이 포함됩니다.
Detector가 X-ray Beam 전체를 적절하게 받지 못하면 영상 일부에서 신호가 부족하거나 필요한 검사 폭을 충분히 확보하지 못할 수 있습니다.
또한 Object와 Detector 사이의 거리 및 Source Geometry에 따라 Magnification과 Geometric Unsharpness가 달라질 수 있으므로 최종 Spatial Resolution은 Detector의 Pixel Pitch 하나만으로 결정되지 않습니다.
시스템 설계에서는 검사 폭 → Source Beam Coverage → Detector Active Length → Source / Object / Detector Geometry를 함께 검토하는 것이 중요합니다. Detector의 Active Length가 충분하더라도 실제 Beam Coverage와 설치 Geometry가 맞지 않으면 전체 검사 폭을 효과적으로 사용할 수 없습니다.
Trigger와 Synchronization — 언제 데이터를 취득할 것인가?
Digital Detector는 내부 Timing에 따라 Acquisition을 수행하거나 외부 장치의 Signal에 맞춰 Acquisition Timing을 제어할 수 있습니다.
Internal Trigger는 Detector 또는 Acquisition System 내부의 Timing을 기준으로 데이터를 취득하는 방식입니다. External Trigger는 외부 장치에서 입력되는 Trigger Signal을 기준으로 Acquisition의 시작 시점이나 Timing을 동기화하는 방식입니다.
External Trigger는 X-ray Source, Conveyor, Motion Controller 또는 다른 System Controller와 Image Acquisition Timing을 맞춰야 할 때 사용할 수 있습니다. 다만 Line Detector System에서는 Acquisition 시작 Trigger와 각 Line을 생성하는 Timing을 구분하여 이해하는 것이 중요합니다.
시스템 구성에 따라 Encoder 또는 Motion Signal을 이용해 각 Line Acquisition을 실제 이동 거리와 연결할 수도 있습니다. 따라서 Line Detector System에서는 Object Motion ↔ Trigger / Encoder ↔ Line Acquisition의 관계가 중요합니다.
Timing이 일정하지 않으면 이동 방향의 Sampling 간격이 변하고 결과적으로 영상이 늘어나거나 압축되는 형태의 왜곡이 발생할 수 있습니다.
Conveyor Speed와 Line Acquisition을 맞춰야 합니다
앞의 09번에서 살펴본 것처럼 Conveyor Speed와 Line Rate는 이동 방향의 Sampling 간격을 결정합니다.
- Δx
- 이동 방향 Sampling Distance
- v
- Conveyor Speed
- fline
- Line Rate
Conveyor Speed와 Line Rate의 단위를 서로 일치시켜 계산합니다.
반대로 필요한 이동 방향 Sampling Distance가 정해져 있다면 목표 Conveyor Speed에 필요한 Line Rate를 계산할 수 있습니다. 계산할 때는 Conveyor Speed와 Line Rate의 단위를 서로 일치시켜야 합니다.
- fline
- 필요한 Line Rate
- v
- Conveyor Speed
- Δx
- 목표 이동 방향 Sampling Distance
목표 Sampling Distance가 정해져 있다면 필요한 Line Rate를 역으로 계산할 수 있습니다.
여기서 중요한 점은 Detector 배열 방향과 Conveyor 이동 방향의 Sampling을 구분하는 것입니다. Detector 배열 방향의 Sampling은 주로 Pixel Pitch와 연결되는 반면, Conveyor 이동 방향의 Sampling은 Conveyor Speed와 Line Rate의 관계에 의해 결정됩니다.
따라서 대상물 속도가 변한다면 일정한 Spatial Sampling을 유지하기 위해 Acquisition Timing도 이에 맞춰야 합니다. 실제 시스템에서는 일정한 시간 간격으로 Line을 취득하는 방식뿐 아니라 Encoder Pulse 또는 Motion Signal을 이용해 이동 거리와 Acquisition을 연결하는 방식도 사용할 수 있습니다.
핵심은 시간마다 몇 개의 Line을 취득하는가보다 실제 대상물의 이동 거리와 각 Line Acquisition이 얼마나 일관되게 대응하는지가 중요하다는 점입니다. 특히 Conveyor 속도 변화가 존재하는 생산 환경에서는 이 Synchronization이 더욱 중요해집니다.
Data Interface — 취득한 데이터를 충분히 빠르게 전송할 수 있어야 합니다
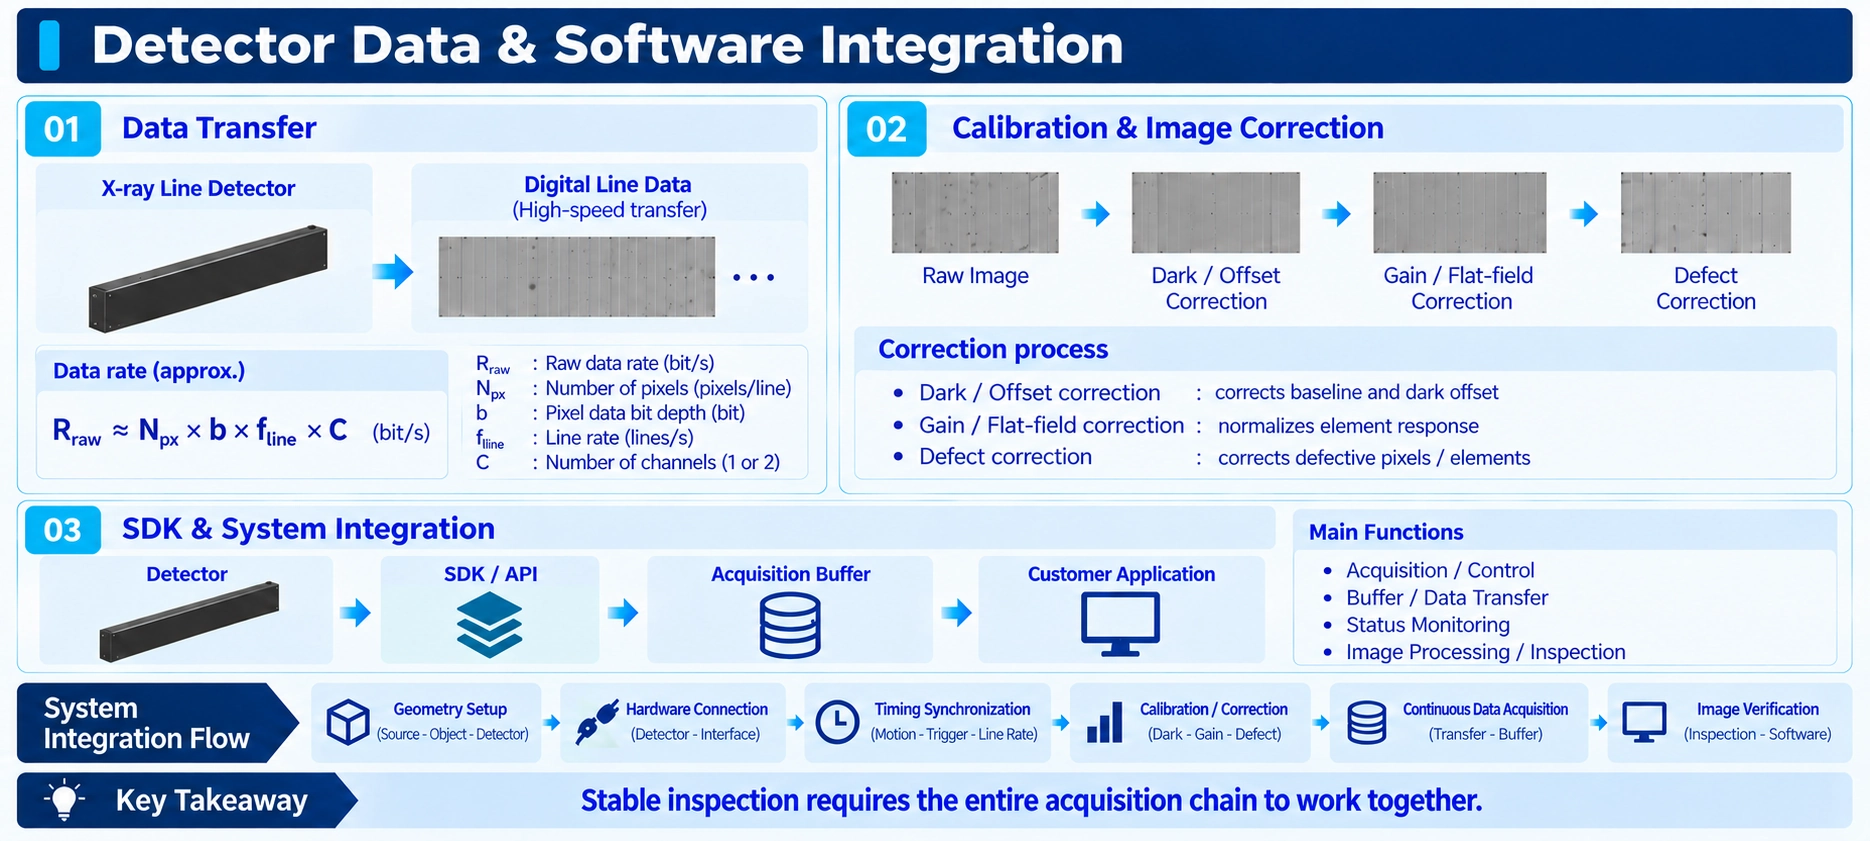
Detector가 생성한 데이터는 Acquisition PC 또는 Controller로 지속적으로 전달되어야 합니다. 필요한 Raw Data Rate는 한 Line의 Pixel 수, Pixel당 Data Bit 수, Line Rate 및 동시에 취득하는 Data Channel 수와 연결됩니다.
- Rraw
- Raw Data Rate
- Npx
- 한 Line의 Pixel 수
- b
- Pixel당 Data Bit 수
- fline
- Line Rate
- C
- 동시에 취득하는 Data Channel 수
Protocol Overhead, Header, Packing 및 Buffering은 포함하지 않은 개념적인 Raw Data Rate입니다.
예를 들어 16-bit 데이터라면 Pixel당 Raw Data Size는 일반적으로 16 bit = 2 byte로 생각할 수 있습니다. 또한 Single-Energy System보다 LE와 HE 데이터를 동시에 취득하는 Dual-Energy System에서는 전송해야 하는 Raw Data의 양이 더 커질 수 있습니다.
실제 Data Transfer에는 Header, Packet Structure, Protocol Overhead, Buffering 및 Data Packing 방식 등이 추가되므로 아래 식은 개념적인 계산식입니다. Pixel 수와 Bit Depth가 동일한 상태에서 Line Rate가 두 배가 되면 필요한 Raw Data Throughput도 대략 두 배로 증가합니다.
따라서 Detector Interface를 검토할 때는 단순히 Interface가 지원되는지만 보는 것이 아니라 필요한 Resolution과 Acquisition Rate에서 데이터를 지속적으로 전달할 수 있는지를 확인해야 합니다. 산업용 Imaging System에서는 USB, GigE Vision, Camera Link 계열 등 다양한 Data Interface가 사용될 수 있으며 실제 Interface와 Transfer Architecture는 Detector 및 System Configuration에 따라 달라집니다.
Calibration과 Image Correction은 System Integration의 일부입니다
Detector를 구성하는 각각의 Pixel은 완전히 동일한 응답을 가지지 않을 수 있습니다. 또한 실제 영상에는 Dark Offset, Pixel Sensitivity Difference, X-ray Field Non-uniformity, Detector / Scintillator Artefact 및 Defective Pixel 또는 Element 등이 영향을 줄 수 있습니다.
따라서 Digital X-ray System에서는 일반적으로 Dark / Offset Correction, Gain / Flat-field Correction 및 Defect Correction과 같은 Calibration 또는 Image Correction 과정이 사용될 수 있습니다.
중요한 점은 Calibration Reference가 실제 촬영 조건과 크게 달라지면 최종 Correction 결과 역시 영향을 받을 수 있다는 것입니다. 따라서 Calibration은 단순히 Detector를 한 번 설정하고 끝나는 작업이라기보다 Detector + X-ray Source + Operating Condition을 함께 고려하는 System-level 과정으로 이해하는 것이 좋습니다.
특히 Tube Voltage, Tube Current, Filter, Exposure Condition, Acquisition Rate 및 Gain과 같은 촬영 조건이 변경되는 경우 Calibration 조건도 함께 검토해야 합니다.
SDK와 Software는 Detector를 실제 시스템과 연결합니다
Detector Hardware가 데이터를 생성하더라도 System Software가 이를 제어하고 받아들이지 못하면 실제 검사 장비에서 사용할 수 없습니다.
Detector Integration Software에서는 일반적으로 Detector Initialization, Acquisition Start / Stop, Exposure 또는 Integration Time 설정, Trigger Mode 설정, Line / Frame Data Acquisition, Calibration Data 적용, Error / Status Monitoring, Data Buffer 관리 및 Image Processing Software와의 연결 같은 기능이 필요할 수 있습니다.
이러한 기능은 제조사가 제공하는 SDK, API 또는 Driver를 통해 구현되는 경우가 많습니다. 따라서 Detector를 선택할 때는 Hardware Specification뿐 아니라 SDK 제공 여부, 지원 Programming Environment, Acquisition Parameter와 Trigger / Timing 설정 제어 가능 여부, Raw Data 접근 및 Continuous Acquisition 중 Buffer와 Error 상태 확인 가능 여부도 함께 검토해야 합니다.
즉 SDK는 단순히 Detector 데이터를 화면에 표시하기 위한 Software가 아니라 Detector Hardware와 실제 Inspection Application을 연결하는 Integration Layer라고 볼 수 있습니다.
안정적인 통합을 위해서는 전체 System을 함께 검증해야 합니다
Detector가 단독 테스트에서 정상적으로 작동한다고 해서 실제 생산 라인에서도 동일한 결과가 보장되는 것은 아닙니다. 최종 시스템에서는 Geometry, Timing, Signal, Data, Correction 및 Software를 함께 확인해야 합니다.
Geometry에서는 Source와 Detector의 위치, Beam Coverage와 검사 폭을, Timing에서는 Trigger, Line Rate, Conveyor Speed와 Integration Time을 확인합니다. Signal에서는 X-ray Exposure, Detector Signal, Noise와 Saturation을, Data에서는 Interface Bandwidth, Buffer 및 Continuous Acquisition을 함께 검토해야 합니다.
Correction에서는 Dark / Gain / Defect Correction을, Software에서는 SDK, API, Driver 및 Image Processing과의 연결 상태를 확인합니다. 특히 실제 생산 환경에서는 단일 Image를 정상적으로 취득하는 것뿐 아니라 목표 Conveyor Speed에서 장시간 연속적으로 데이터를 안정적으로 취득할 수 있는지를 확인하는 것이 중요합니다.
따라서 실제 Detector Integration은 Geometry Setup → Hardware Connection → Timing Synchronization → Calibration / Correction → Continuous Data Acquisition → Image Verification 순으로 단계적으로 검증하는 것이 효과적입니다. 각 단계가 정상적으로 동작하는지 확인한 후 전체 System Performance를 평가해야 합니다.
- Detector는 X-ray Inspection System의 한 구성 요소이며 Source, Motion 및 Software와 함께 동작해야 합니다.
- Source–Object–Detector Geometry는 검사 범위와 Spatial Resolution에 영향을 줍니다.
- Detector 배열 방향의 Sampling과 Conveyor 이동 방향의 Sampling은 서로 다른 요소에 의해 결정됩니다.
- Line Detector에서는 Conveyor Motion과 Line Acquisition의 Synchronization이 중요합니다.
- External Trigger는 외부 장치와 Acquisition Timing을 동기화하는 데 사용할 수 있으며, 시스템에 따라 Encoder 또는 Motion Signal을 이용해 각 Line Acquisition을 이동 거리와 연결할 수 있습니다.
- Interface는 연결 가능 여부뿐 아니라 필요한 Data Throughput을 지속적으로 처리할 수 있는지 확인해야 합니다.
- Dual-Energy System에서는 복수 Channel 데이터로 인해 필요한 Data Throughput이 증가할 수 있습니다.
- Calibration과 Image Correction은 Detector 단독이 아니라 실제 X-ray Source와 Operating Condition을 함께 고려해야 합니다.
- SDK와 API는 Detector Hardware를 실제 Inspection Software에 연결하는 중요한 Integration Layer입니다.
- 최종 검사 성능은 Detector Specification 하나가 아니라 전체 System Integration의 결과입니다.
- IAEA — An Introduction to Practical Industrial Tomography Techniques for Non-destructive Testing (NDT), IAEA-TECDOC-1931. Linear Detector Array 기반 imaging system의 external signal, detector acquisition 및 반복적인 line readout을 통한 data matrix 구성 사례 참고.
- Hamamatsu Photonics — X-ray Flat Panel Sensor Instruction Manual for GigE Interface Type. Internal / External Trigger 및 acquisition synchronization 개념 참고.
- Hamamatsu Photonics — X-ray Flat Panel Sensor Application Manual. Dark / Shading / Defect Correction과 calibration / reference condition 관련 내용 참고.
- Allied Vision — Set a line trigger. Encoder 또는 external signal을 이용한 LineStart trigger 및 이동 방향 acquisition synchronization 개념 참고.
- Teledyne DALSA — Sapera LT Vision Software / SDK. Image acquisition, camera control, data transfer 및 SDK integration 구조 참고.


