




X射线检测系统应作为一条完整的数据采集链协同工作
典型的数字X射线检测系统可以理解为以下流程:X射线源 → 检测对象 → 探测器 → 读出 → 数字数据 → 采集软件 → 图像处理 / 检测。
这些环节并不是彼此独立运行的。即使探测器支持较高的行频,如果输送带运动或采集时序不稳定,运动方向上的采样间距也可能变得不均匀。
反过来,即使软件处理速度很快,如果探测器接口或数据传输链路无法提供足够的吞吐能力,也无法维持稳定的连续采集。
因此,系统设计不能只检查探测器规格,还需要确认几何布局 → 运动 → 时序 → 数据 → 软件是否能够作为一条完整的数据采集链协同工作。在基于线阵探测器的X射线成像系统中,也可以通过外部信号启动采集,并重复读出探测器各行数据以构建数据矩阵。
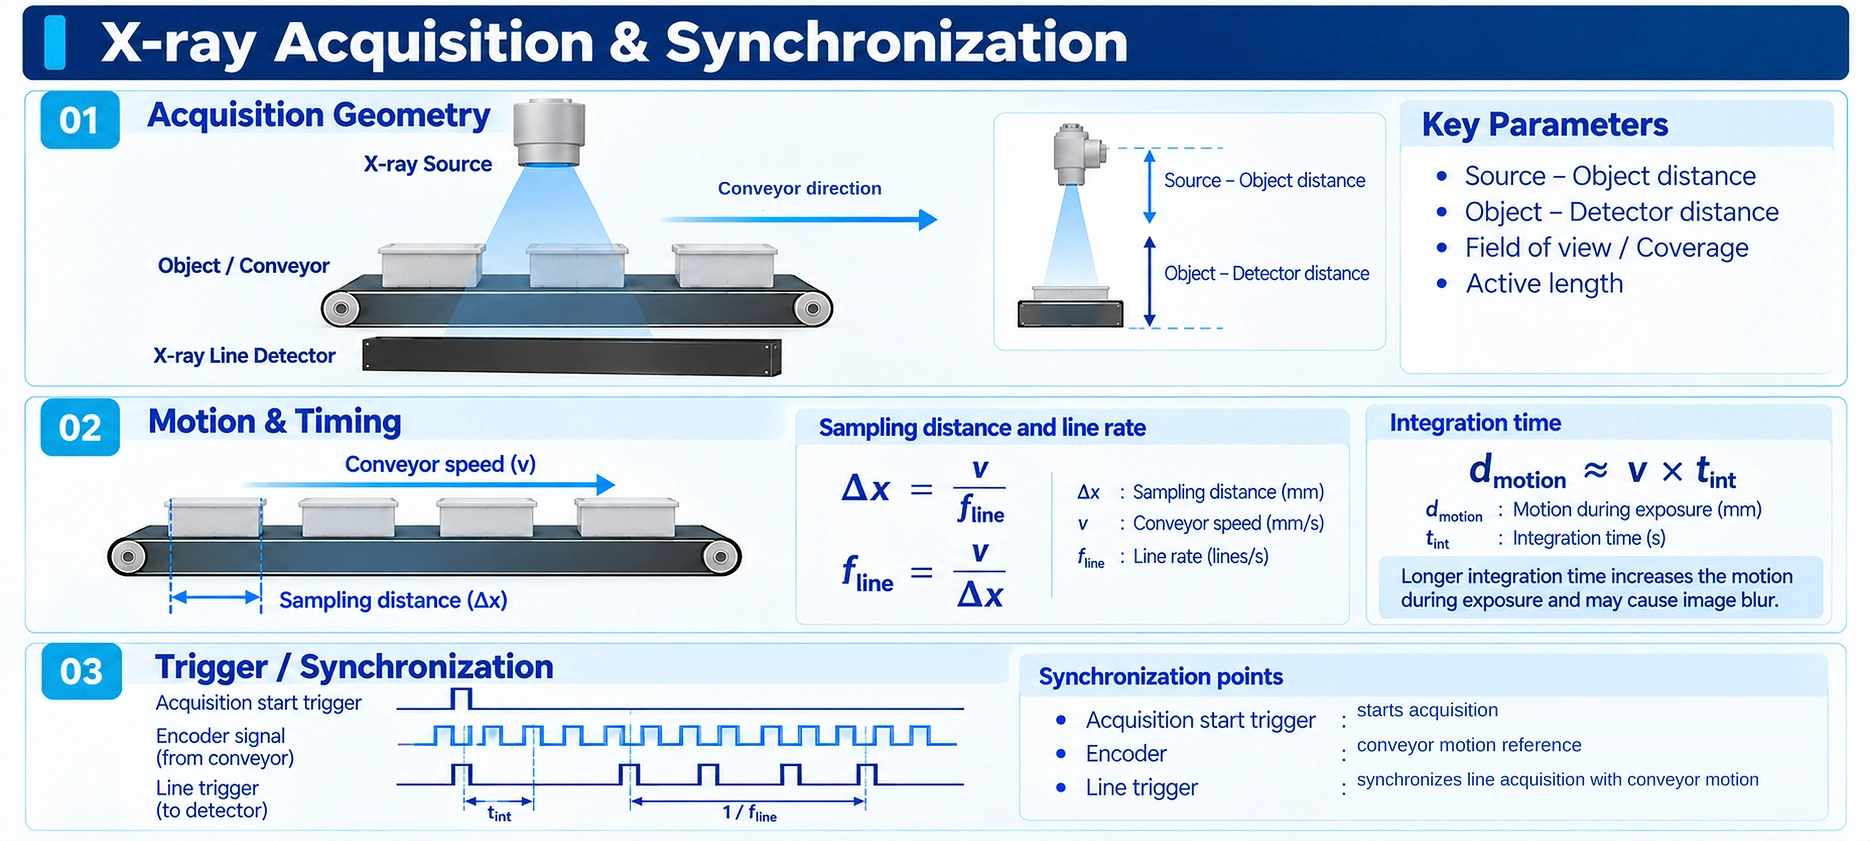
几何布局 — X射线源、检测对象与探测器的位置关系会影响图像
最终获得的X射线图像会受到X射线源、检测对象和探测器相对位置的影响。主要几何因素包括源到探测器距离(Source-to-Detector Distance)、检测对象到探测器距离(Object-to-Detector Distance)、X射线束覆盖范围、探测器有效区域或有效长度、X射线源焦点尺寸以及检测对象位置。
如果X射线束无法充分覆盖探测器所需区域,图像局部可能出现信号不足,或者无法完整覆盖所需检测宽度。
检测对象与探测器之间的距离,以及X射线源的几何位置,还会影响放大倍率和几何不清晰度。因此,最终空间分辨率并不是只由探测器像素间距决定的。
在系统设计中,应综合检查检测宽度 → X射线束覆盖范围 → 探测器有效长度 → X射线源 / 检测对象 / 探测器几何布局。即使探测器具有足够的有效长度,如果射线束覆盖范围或安装几何布局不匹配,也无法有效利用完整检测宽度。
触发与同步 — 应在何时采集数据?
数字探测器可以按照自身内部时序采集数据,也可以利用外部设备信号对采集时序进行同步。
采用内部触发时,采集按照探测器或采集系统生成的时序进行。采用外部触发时,采集启动或采集时序会与外部设备提供的触发信号同步。
当图像采集时序需要与X射线源、输送带、运动控制器或其他系统控制器协调时,可以使用外部触发。不过在线阵探测器系统中,需要区分“启动采集的触发信号”和“逐行采集的时序”。
根据系统配置,可以使用编码器或运动信号,将每一行数据采集与实际移动距离对应起来。因此,在线阵探测器系统中,检测对象运动 ↔ 触发 / 编码器 ↔ 行采集之间的关系非常重要。
如果时序不一致,运动方向上的采样间距会发生变化,最终图像可能出现拉伸或压缩。
输送速度与行采集条件需要相互匹配
正如Technical Insight 09中所述,输送速度与行频共同决定运动方向上的采样间距。
- Δx
- 运动方向上的采样距离
- v
- 输送速度
- fline
- 行频(Line Rate)
输送速度与行频应采用一致的时间基准。
反过来,如果已知运动方向所需的采样距离,就可以计算目标输送速度所需的行频。输送速度与行频应采用一致的时间基准。
- fline
- 所需行频
- v
- 输送速度
- Δx
- 运动方向上的目标采样距离
已知目标采样距离时,可以根据输送速度计算所需行频。
需要区分探测器阵列方向上的采样与输送方向上的采样。探测器阵列方向的采样主要与像素间距有关,而输送方向的采样则由输送速度与行频之间的关系决定。
如果检测对象速度发生变化,为保持一致的空间采样,采集时序也必须随之变化。除了按照固定时间间隔采集各行外,实际系统还可以使用编码器脉冲或运动信号,将采集时序与实际移动距离对应。
关键并不只是单位时间内采集多少行,而是每一行采集是否能够稳定对应检测对象的实际移动距离。在输送速度会发生变化的生产线上,这种同步尤其重要。
数据接口 — 采集数据必须能够以足够速度持续传输
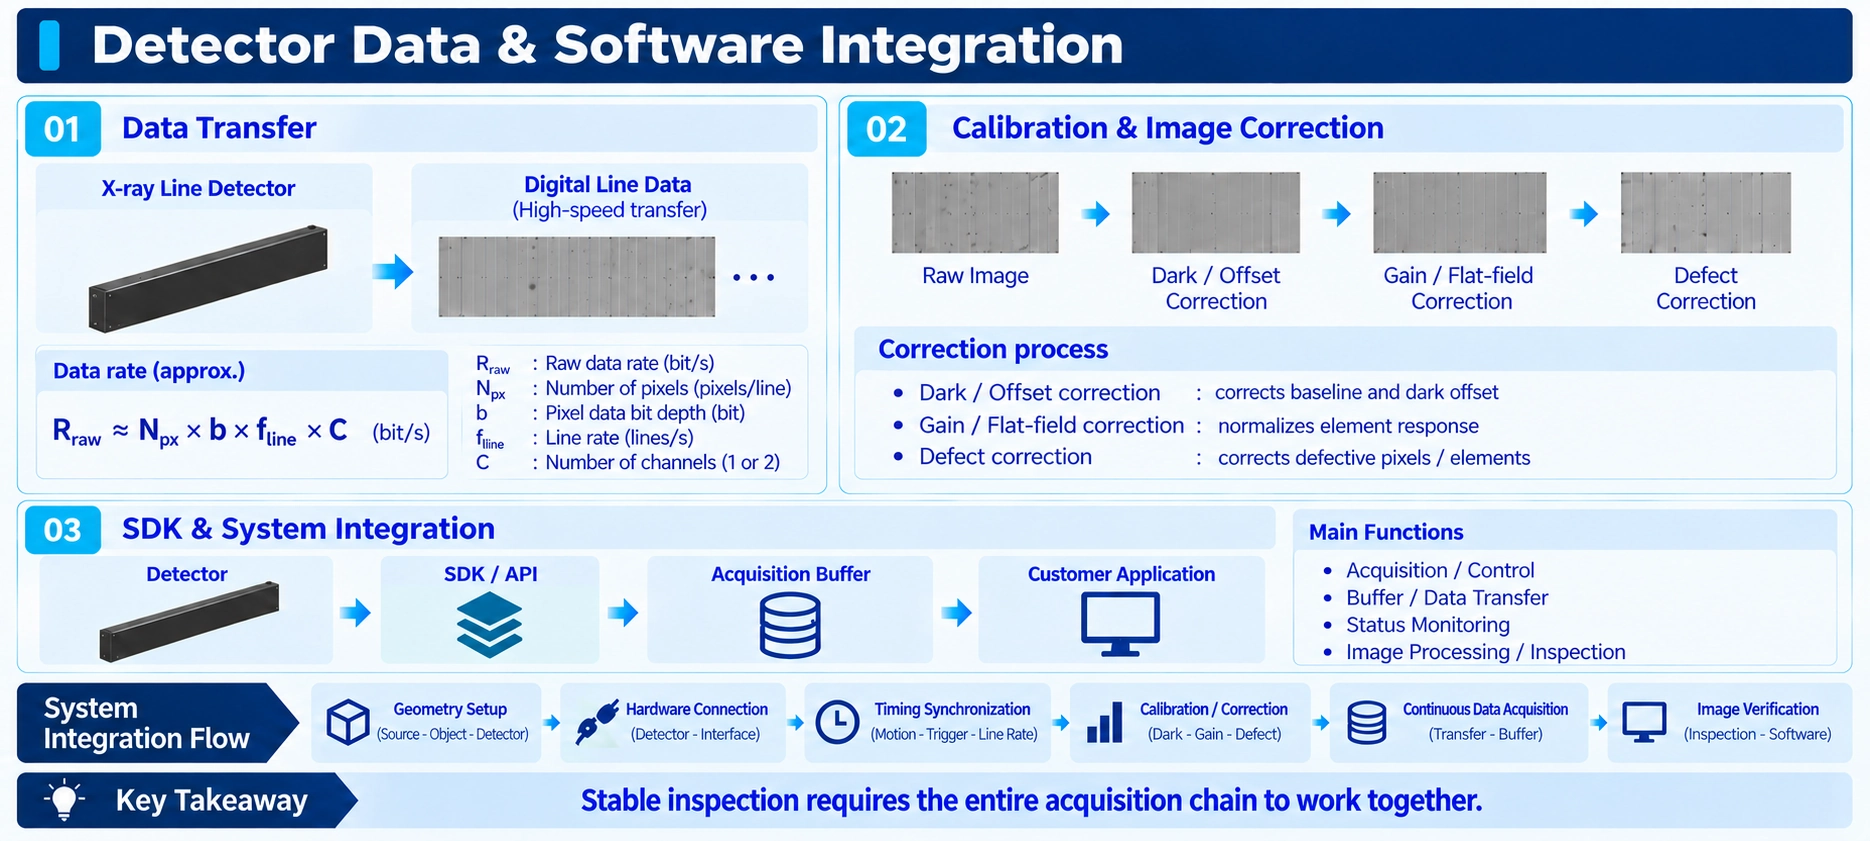
探测器生成的数据必须连续传输到采集计算机(PC)或控制器。所需原始数据率与每行像素数、每像素数据位数、行频以及同时采集的数据通道数有关。
- Rraw
- 原始数据率
- Npx
- 每行像素数
- b
- 每像素数据位数
- fline
- 行频
- C
- 同时采集的数据通道数
这是概念性的原始数据率估算,不包含协议开销、数据头、打包和缓冲。
例如,对于16位数据,每像素原始数据量通常可按16位 = 2字节计算。对于同时采集LE和HE数据的双能系统,其原始数据吞吐量可能高于单能系统。
实际数据传输还包括数据头、数据包结构、协议开销、缓冲和数据打包等,因此下面的公式仅用于概念性估算。在像素数与位深保持不变的情况下,行频提高一倍,所需原始数据吞吐量也大致提高一倍。
因此,在评估探测器接口时,仅确认“是否支持该接口”是不够的。还需要确认系统能否在目标分辨率和采集速度下持续提供所需的数据吞吐能力。工业成像系统可能使用USB、GigE Vision、Camera Link等接口,而实际接口和传输架构取决于具体探测器与系统配置。
校准与图像校正也是系统集成的一部分
探测器各像素或探测单元的响应并不一定完全一致。实际图像还可能受到暗场偏置、像素灵敏度差异、X射线场不均匀、探测器或闪烁体伪影以及缺陷像素或探测单元等因素的影响。
因此,数字X射线系统通常会使用暗场 / 偏置校正、增益 / 平场校正和缺陷校正等校准或图像校正处理。
需要注意的是,如果校准时的参考条件与实际成像条件差异较大,最终校正结果可能受到影响。因此,与其把校准理解为一次性的探测器设置,更应把它视为同时考虑探测器、X射线源与工作条件的系统级过程。
当管电压、管电流、滤过、曝光条件、采集速度或增益等条件发生变化时,也应重新确认相应的校准条件。
SDK与软件将探测器接入实际系统
即使探测器硬件能够正确生成数据,如果系统软件无法控制探测器并接收其数据,也无法将其真正应用到检测设备中。
探测器集成软件可能需要提供探测器初始化、采集启动 / 停止、曝光或积分时间设置、触发模式设置、行 / 帧数据采集、校准数据应用、错误 / 状态监控、数据缓冲区管理以及与图像处理软件集成等功能。
这些功能通常通过探测器制造商提供的SDK、API或驱动程序实现。因此,选择探测器时不仅要考虑硬件规格,还应确认是否提供SDK、支持哪些开发环境、是否可以控制采集参数与触发 / 时序设置、是否可访问原始数据,以及在连续采集过程中能否监控缓冲区和错误状态。
从这个角度来看,SDK并不只是用于显示探测器数据的软件,而是连接探测器硬件与实际检测应用程序的重要集成层。
稳定集成需要验证整个系统
在探测器独立测试中运行正常,并不代表在实际生产线上一定能够获得相同的性能。最终系统应综合评估几何布局、时序、信号、数据、校正与软件。
几何检查包括X射线源与探测器位置、射线束覆盖范围和检测宽度;时序检查包括触发、行频、输送速度与积分时间;信号检查包括X射线曝光、探测器信号、噪声与饱和;数据检查包括接口带宽、缓冲和连续采集。
校正检查包括暗场 / 增益 / 缺陷校正,软件检查包括SDK、API、驱动程序以及与图像处理软件的集成。在实际生产环境中,尤其需要验证的不只是“能否成功采集一幅图像”,还包括在目标输送速度下能否长时间稳定地连续采集数据。
一种实用的验证顺序是:Geometry Setup → Hardware Connection → Timing Synchronization → Calibration / Correction → Continuous Data Acquisition → Image Verification。完成各阶段确认后,再对系统整体性能进行评估。
- 探测器只是X射线检测系统中的一个组成部分,需要与X射线源、运动系统和软件协同工作。
- X射线源–检测对象–探测器的几何布局会影响检测覆盖范围和空间分辨率。
- 探测器阵列方向上的采样与输送方向上的采样由不同因素决定。
- 在线阵探测器系统中,输送运动与逐行采集之间的同步非常重要。
- 外部触发可以使采集时序与外部设备同步;根据系统配置,也可以利用编码器或运动信号将每行采集与实际移动距离对应起来。
- 评估接口时不仅要确认能否连接,还要确认是否能够持续满足所需数据吞吐量。
- 双能系统需要采集多个数据通道,因此可能需要更高的数据吞吐量。
- 校准与图像校正应结合实际X射线源和工作条件进行,而不是只考虑探测器本身。
- SDK与API是连接探测器硬件与检测软件的重要集成层。
- 最终检测性能取决于整个系统的集成结果,而不是单一探测器规格。
- IAEA — An Introduction to Practical Industrial Tomography Techniques for Non-destructive Testing (NDT), IAEA-TECDOC-1931. 作为线阵探测器成像系统中使用外部信号、探测器采集以及重复逐行读出构建数据矩阵的参考示例。
- Hamamatsu Photonics — X-ray Flat Panel Sensor Instruction Manual for GigE Interface Type. 用于参考内部 / 外部触发及采集同步概念。
- Hamamatsu Photonics — X-ray Flat Panel Sensor Application Manual. 用于参考暗场 / 阴影 / 缺陷校正以及校准 / 参考条件。
- Allied Vision — Set a line trigger. 用于参考基于编码器或外部信号的LineStart触发以及运动方向上的采集同步。
- Teledyne DALSA — Sapera LT Vision Software / SDK. 用于参考图像采集、相机控制、数据传输以及SDK集成架构。


